机器人技术与精密技术对精度、重复性和工艺可靠性提出了极高的要求。 紧凑型驱动装置、高精度关节和导引系统,以及日益精致的零部件几何形状,都要求采用这样的制造工艺:其中哪怕是最微小的偏差,都可能影响整个系统的功能。 无论是关节件、电机轴、齿轮还是手表表壳:关键在于微米级精度的定位与对中、极高的圆周跳动和形状精度,以及对敏感精密部件采用低变形的夹紧方式。
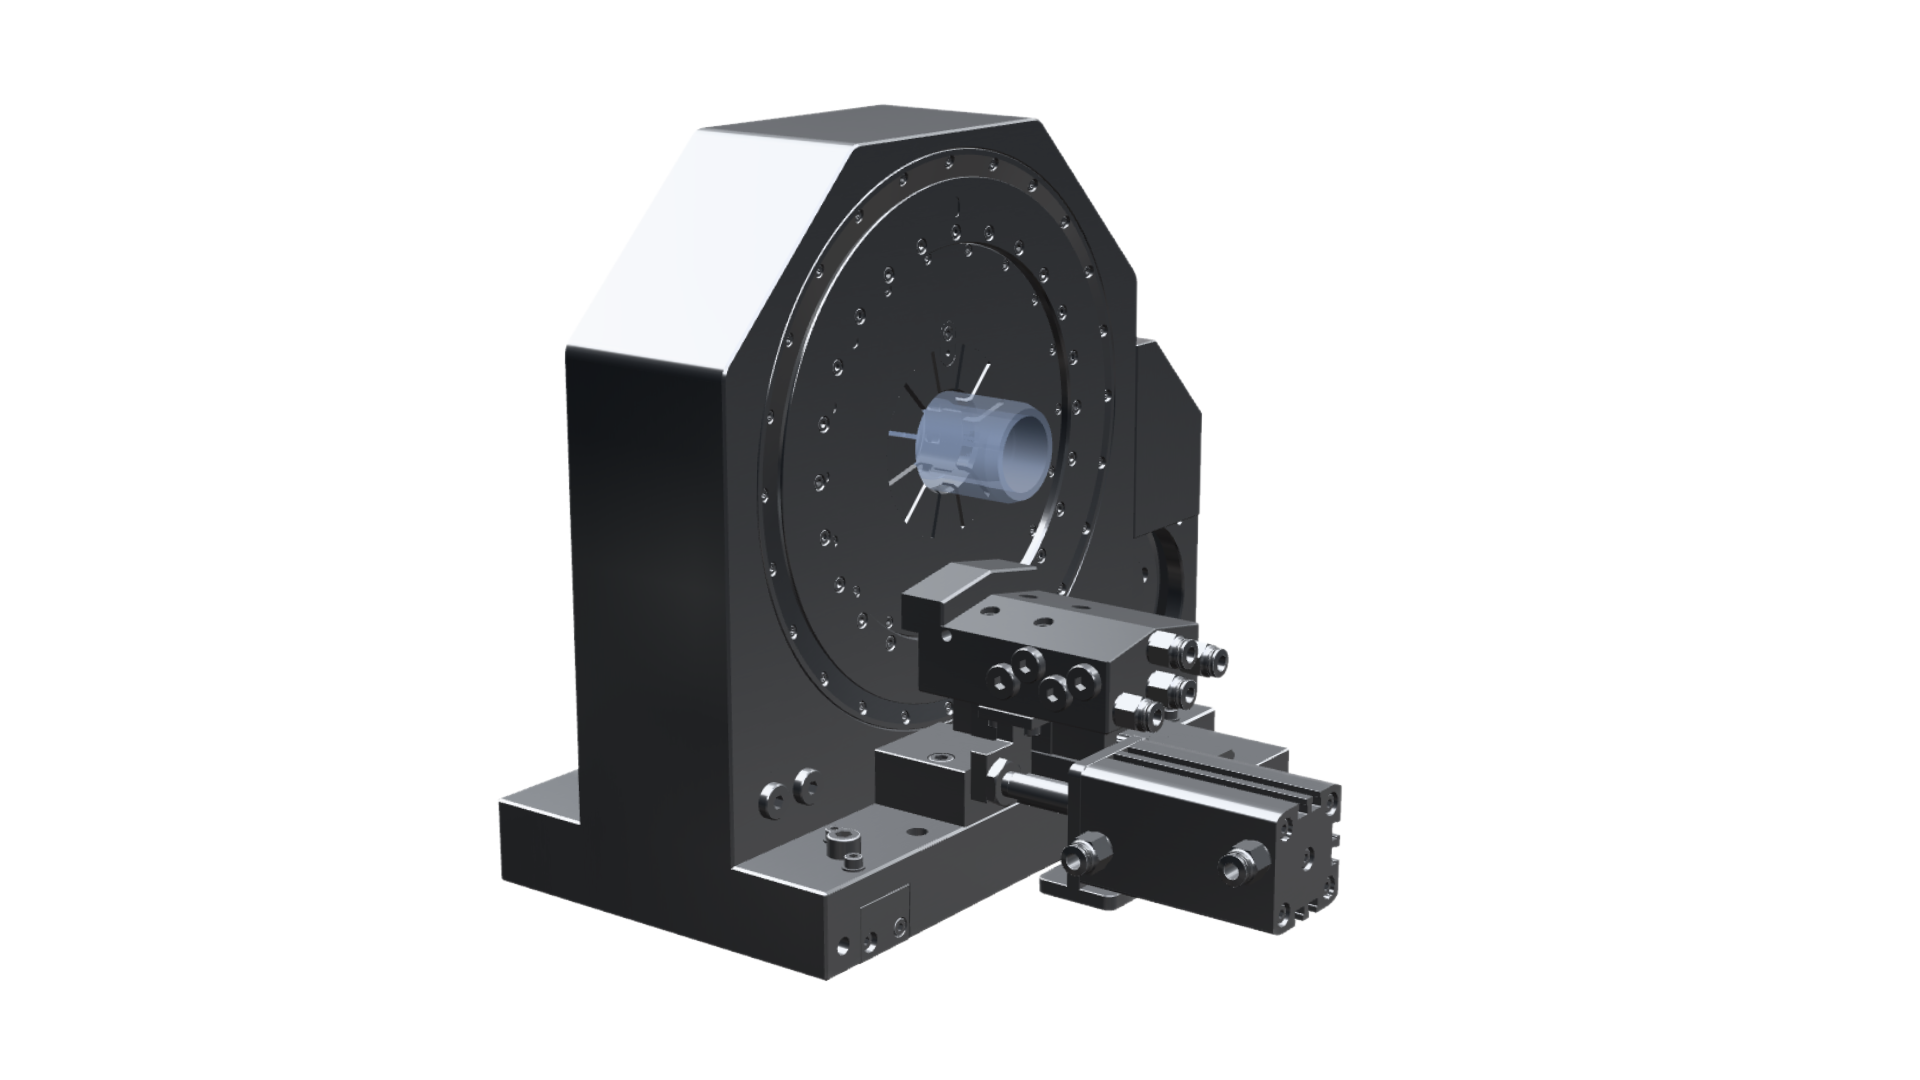
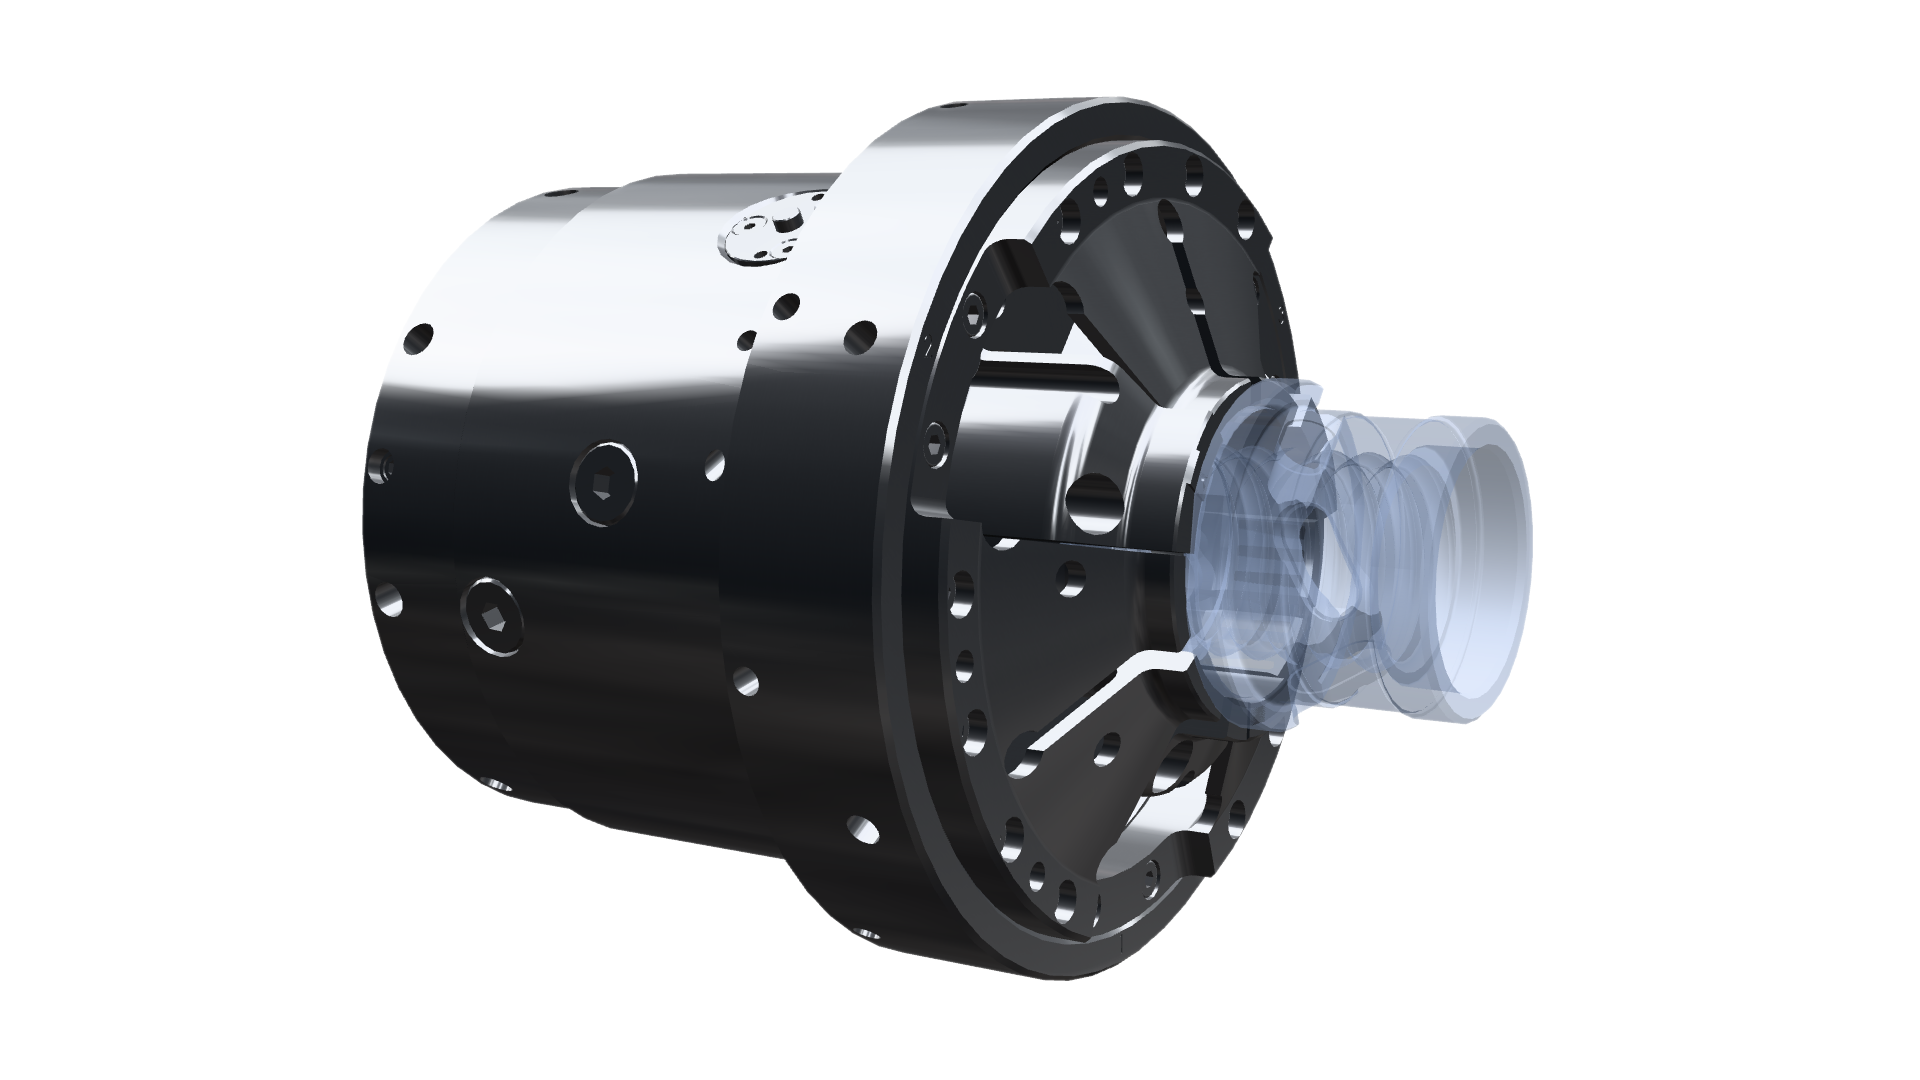
STERMAN 始终基于工件几何形状、功能表面和加工工艺,持续开发定制化的夹紧系统和生产技术。在此过程中,夹紧力会精准地传递至工件,确保基准面和加工面的可 접근性达到最佳,并能对复杂几何形状的工件进行可重复定位。 根据不同的制造任务,可采用高精度膜片夹头、钳口夹头及其他机械精密夹紧系统、主轴组件和工装,乃至自动化专用机床。 此外,借助PICEA技术,夹紧技术已成为制造过程中的一个积极组成部分:可以检测工件位置,并以高达0.5 μm的控制分辨率进行主动校正。
我们开发和制造夹紧和加工解决方案的方式与高精度单个零件满足创新应用的最高要求的方式相同:微米级精度、智能化和精确定制,以满足您的需求。
无论是新机床、设备升级还是现有机床的改造:STERMAN 都会全程参与项目,从最初的构思和设计,到工程设计、制造和安装,直至调试投产——若客户有需求,服务范围还可延伸至此之后。凭借超过 85% 的本地化生产深度,我们的解决方案主要在黑森林地区的圣格奥尔根基地制造。通常只需提供工件图纸和加工工艺的主要信息,即可制定初步的夹具方案。
概念设计、开发与制造
生产、装配和质量控制
服务与改造
产自黑森林。斯特曼机器人工程公司。
面向全球机器人技术和精密技术领域高要求应用的定制夹紧系统、工装和机床。
具体应用案例展示了该技术在实际生产中所能达到的精度水平:JUNKER公司在对高品质机器人关节部件进行微米级微型磨削加工时,采用了STERMAN的膜片夹紧技术和定制式夹头。 WITTENSTEIN在对高精度电动机部件进行微米级磨削加工时,采用了STERMAN的解决方案。对于西门子(SIEMENS),STERMAN开发了用于对电动机轴进行低微米级精密校准的夹具。 钟表行业同样对这种精度有着严格的要求:为劳力士(ROLEX)生产时,STERMAN的夹紧解决方案被应用于INDEX多主轴机床上对表壳进行全加工,其精度要求在0.01毫米范围内。
对于高精度关节、电机轴、齿轮或钟表部件而言,即使是微米级别的偏差,也会影响其后续功能。 因此,夹持技术不仅必须确保牢固夹持,还需对工件进行高精度定位,尽可能减少变形,并在整个加工过程中可重复地保证预定义的基准位置。该行业中的工件通常体积特别小、形状复杂或壁厚较薄。
夹紧原理基于工件几何形状、功能表面、加工要求及公差确定。根据具体任务需求,可选用膜片式卡盘、钳口式卡盘、套筒式夹头或其他高精度夹紧系统。 针对要求特别苛刻的工艺,STERMAN 开发了个性化或组合式的夹紧方案,甚至包括智能机电一体化夹紧技术。其中特别注重有针对性的受力传递,以将因夹紧力导致的工件变形控制在技术上必要的最低限度。
关键不仅在于夹紧力的大小,还在于夹紧力在工件上的施加位置、方式及其特性。 因此,夹紧面、夹具、夹紧力和夹紧原理需根据工件的几何形状和刚度进行精准匹配。这样既能牢固地夹持工件,又不会因夹紧力而对待加工的几何形状造成不必要的干扰。
典型应用范围涵盖万向节、万向轴和电机轴,以及齿轮和轴承圈,直至高精度钟表部件。这些部件的共同点不在于部件类型,而在于对定位、同轴度、形状和位置精度以及重复性的高要求。
PICEA 将夹紧技术转化为制造过程中的一个主动环节。通过传感器可检测工件位置,并以高达 0.5 μm 的控制分辨率进行主动校正。 因此,PICEA 特别在高精度加工任务中开辟了新的可能性:不仅能够检测偏差,还能主动校正工件位置,并有针对性地干预生产过程。
了解更多